CODAPAK
番茄酱灌装设备:容器不停机的动态灌装
定位灌装时,瓶子停在灌装头下方,每次启动时酱料都会晃出。四头活塞式灌装机在运行中为瓶子灌装:灌装头随瓶子同步移动,伺服驱动活塞量取每次剂量。
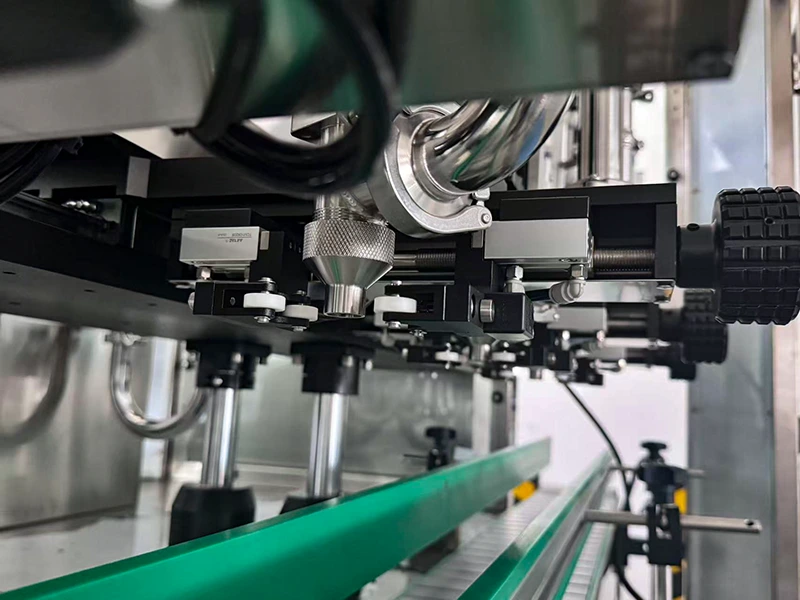
若瓶子在每个灌装头下方停留,酱料会移位并晃出。动态灌装使容器保持运动,因此灌装工序不会在每个瓶子处使输送线停下。
本页回答的问题
- 01
- 动态灌装与定位灌装有何不同?定位灌装时,瓶子停在灌装头下方,启动时产品移位并晃出。这里灌装头随瓶子同步沿行进方向、按输送速度移动,因此容器不停留。四个灌装头同时工作。
- 02
- 本机是否适用于浓稠番茄酱和酱料?本机设计用于浓稠、粘稠及膏状产品。源材料中未注明粘度上限,因此具体的番茄酱需在下单前用试产批次进行验证。
- 03
- 灌装容量范围和速度是多少?根据产品技术参数,灌装容量为50至1000毫升,四头机型速度为每分钟40–50瓶。实际产量取决于瓶形和产品。资料中没有贵方产线上的实际生产测量数据。
哪些企业需要连续灌装
本灌装机适用于灌装番茄酱、番茄沙司及其他稠厚酱料的生产商,产品装入玻璃瓶或PET瓶。生产线需要保持运行,不宜频繁停机。
该设备集成在生产线中,灌装后的瓶子随后进入封盖和贴标工序。这些工序由单独的设备完成。
影响定位灌装节奏的因素
定位灌装时,瓶子停在灌装头下方,然后再次移动。瓶子的惯性和液流的中断会使酱料移位并溅出。
手动半自动长柄勺灌装仍是旧式做法,灌装量取决于操作人员的操作。
活塞的气动驱动依赖于供气的稳定性。压力波动会改变活塞行程,进而影响灌装剂量。
动态灌装的工作原理
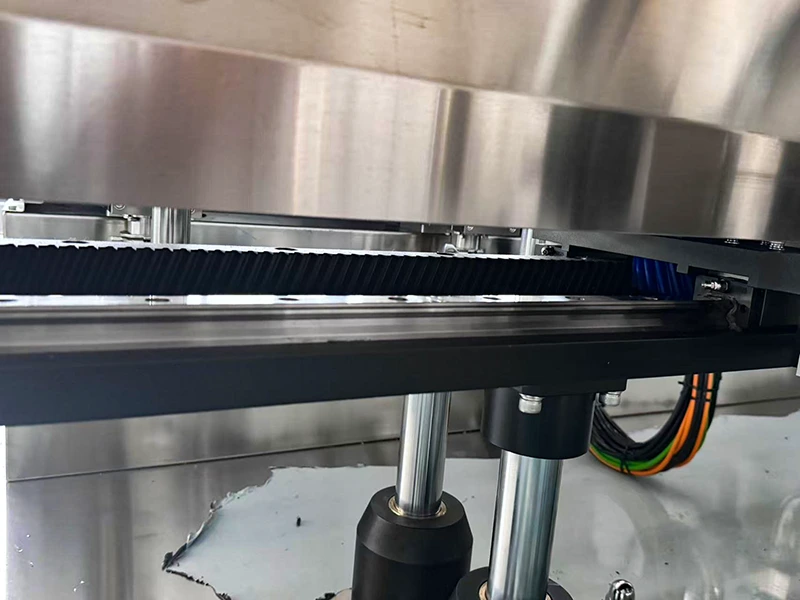
瓶子在板链输送机上连续移动,无需停顿。灌装头沿导轨水平移动,并在速度和方向上与瓶子同步。
可调节钳口间距的夹具固定瓶口,灌装头升降使喷嘴与瓶口对准。喷嘴可更换。
四个活塞由伺服电机驱动。灌装剂量由伺服电机的转数和行程决定,而非像气动方案那样由气压决定。
结构:选型时需关注的要点
机架和外壳采用304不锈钢。前门、后门及电气柜门均采用透明钢化玻璃。
管路通过快拆卡扣组装。旋转式三通阀可切换两种流向:从料斗吸料至定量器,以及将产品输送至灌装头。
料斗为U形,配有液位传感器。液位达到设定值时,供料泵停止运行。
管线使用洁净水或无菌水冲洗,被污染的液体排入收集罐。
控制与换型调整
操作员通过触摸屏设定灌装剂量和速度。屏幕显示运行状态及已灌装瓶数计数器。
控制系统由10台伺服驱动装置组成:4台驱动活塞往复运动,4台驱动灌装头水平移动,1台调节高度,1台驱动输送带。主控制器为PLC。
更换其他规格的瓶子时,需调整夹具、灌装头高度以及输送带的尼龙导向挡板。资料中未注明换型时间,需向制造商确认。
产线可获得的内容
根据四头机型的技术参数表:灌装量为50–1000 mL,速度为40–50瓶/分钟,供电为380 V、50 Hz。这是技术参数表中的标称范围,实际产出取决于包装容器和产品。
机器装有万向轮和支撑脚,支撑脚用于将机器固定在原位。机器在车间内可通过万向轮移动。
瓶体经过灌装工位时无需停机,操作人员可透过透明门观察内部机构。封口和贴标需另行连接设备。
适用边界
速度和容量数据取自技术参数表。灌装精度、容量公差、粘度上限、换型时间、CIP清洗数据和气体压力在这些材料中均未经确认,也未注明。番茄的预处理(清洗、分选、浓缩)以及封口和贴标,本机均不执行,需通过独立设备接入。
为您的包装容器选配相应配置
请提供产品、粘度、容量和瓶型。我们将核实四头机型是否适用,并列出计算生产线所需的数据。